 致力于物料搬运系统及电动平车生产
支持定制 免费设计 上门安装
全国服务热线(微信同号)
17839888618
致力于物料搬运系统及电动平车生产
支持定制 免费设计 上门安装
17839888618
技术实力雄厚,生产团队完善,欢迎您的光临。
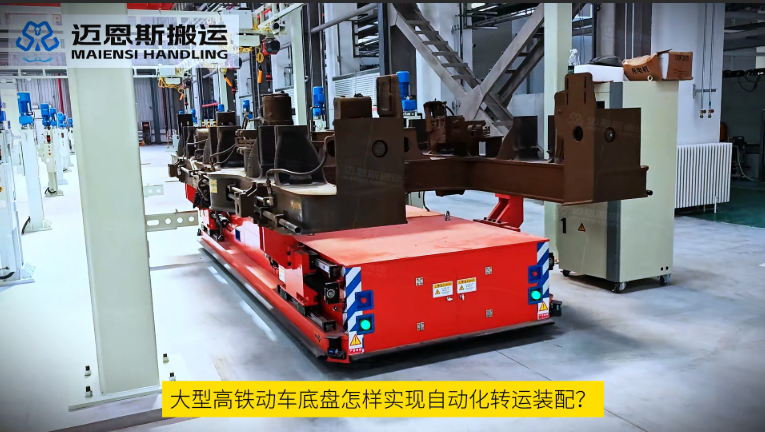
项目 | 内容 |
行业领域 | 轨道交通装备制造(高铁动车组) |
应用环节 | 动车底盘装配线,多工序、多工位间的自动化转运 |
设备类型 | 重型AGV自动化转运车(非标定制) |
额定载重 | 12 吨 |
整车尺寸 | 长 5 米 × 宽 2 米 |
导航方式 | 激光 SLAM 自动导航 + 二维码定位停靠 |
关键机构 | 自动移动式托架(PLC + 伺服调节)、升降平台(举升 10 厘米) |
动力配置 | 450Ah 磷酸铁锂电池 + 自动充电模块 |
交付内容 | 整车制造、调度系统对接(WCS / MES)、现场安装调试 |
动车底盘(也称转向架构架总成)的装配,与一般机械产品有明显不同:它不是在一张固定的装配台上从头做到尾,而是要在多个工位之间反复流转——装配、翻转、再装配、检测、调试,一道工序一个位置。
这意味着,装配线的效率上限,很大程度取决于底盘在各工位之间"走"得顺不顺。
本项目的转运需求,可以还原为下面这条路线:
工序段 | 转运要求 | 现场难点 |
① 上线:存放区 → 装配线首工位 | 从地面缓存位接入产线,需与首工位台面高度衔接 | 底盘尺寸大、中心位置不一,落位需平稳 |
② 翻转工位 → 装配工位 | 底盘在翻转工位完成翻身后,转运至下一道装配位置 | 翻转后朝向改变,落位基准随之变化,需重新对位 |
③ 装配工位 A → 装配工位 B → 装配工位 C | 多工位串联流转,每站停留时间不一致 | 工位分散布置,路线不是一条直线,存在交叉与绕行 |
④ 装配 → 检测 / 调试工位 | 需在指定位置准确停靠,便于检测设备接入 | 停靠位置偏差会直接影响检测节拍 |
⑤ 下线:末工位 → 缓存区 | 完成装配后送出产线,空车返回待命 | 空车回程与重载去程路线重叠,需调度避让 |
这条路线有几个共同特征:重量在 12 吨以下、规格型号较多且尺寸各不相同、工序多、工位多、线路交叉复杂。
结合工况,项目要解决的核心问题集中在三处。
卡点一:一台车伺候不过来的"多规格"。
不同型号的动车底盘,长度、宽度、中心位置都不一样。传统做法是给每种规格配一套专用工装或托架,换型就要换工装——工装越多,现场越乱,换型时间越长。
卡点二:装卸环节仍在等人。
12 吨的底盘要从地面(或支撑台)移到车上、再从车上落到工位,靠行车吊装意味着:等行车、绑吊具、起吊、对位、下放,一整套动作下来,占用的是工位节拍。工位在等车,车在等行车。
卡点三:路线复杂,人开不划算。
工序多、工位散、线路交叉,如果用人工驾驶或人工遥控的方式逐趟跑,操作人员的判断负担很重,而且每一趟的路径、停靠位置都依赖个人经验,难以稳定复现。
针对上述三个卡点,方案做了三组替换。
① 用"自动移动式托架"替代"多套专用工装"
平台上方设置可自动移动的托架,通过 PLC 加伺服电机精准调节托架前后距离。换型时,不是换工装,而是让托架按程序走到对应位置——托架位置由系统记录与调用,不同规格的底盘共用一套承载结构。
对现场意味着什么:工装数量减少,换型动作从"拆装"变成"调用",多规格共线转运成为可能。
② 用"车载升降平台"替代"工位举升机构与吊装"
车体中部集成升降平台装置,可托举 12 吨重物举升 10 厘米。装卸时,车辆驶入工位,平台升起托住底盘,行驶至目标位置后平台落下,完成交接。
对现场意味着什么:把"装卸"这个动作并入车体,减少对行车等起重设备的依赖,也减少工位地面上的辅助机构。
③ 用"调度系统"替代"固定流水线"
车辆采用激光 SLAM 自动导航,配合二维码定位停靠;全程无人值守运行,并可连接 WCS、MES 远程控制系统,实现数字化、信息化管理。
对现场意味着什么:工位顺序与路径由系统下发,产线调整时改的是任务,不是轨道或地坪。
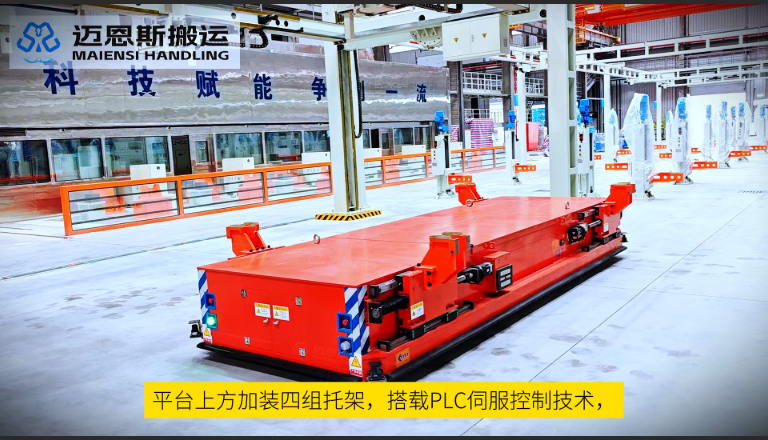
配置项 | 参数 |
额定载重 | 12 吨 |
整车尺寸 | 长 5 米 × 宽 2 米 |
导航方式 | 激光 SLAM + 二维码定位停靠 |
定位精度 | 【正负5毫米】 |
行走速度(空载 / 满载) | 【30米/分钟】 |
托架调节方式 | PLC + 伺服电机,前后距离可调 |
托架调节行程 | 【1200mm】 |
升降平台举升高度 | 10 厘米 |
举升方式与举升时间 | 【液压油缸举升时间50秒】 |
供电 | 450Ah 磷酸铁锂电池(电压平台【待补充】) |
运行时长 | 半负荷约 6 小时(以实际工况为准) |
充电方式 | 自动充电模块,低电量自动对接充电桩;充电时长【待补充】 |
安全检测 | 四角激光雷达,车身周围多向检测;遇行人或障碍物自动停车 |
接触防护 | 底部四周防撞触边,受外物触碰立即停车 |
操作方式 | 自动运行;支持无线 / 有线遥控手动操作 |
系统对接 | WCS、MES(通讯协议【待补充】) |
电气保护 | 欠压、过流、短路、低电量保护 |
按"减少了什么"来看,比按"提升了什么"更接近现场感受:
减少一次大件吊装。 装卸动作由车载升降平台完成,工位不必每次都等行车到位。
减少地面辅助机构。 原本需要固定在工位地面上的举升台、过渡台、专用工装,改由车体承担,工位地面更清爽,产线调整时的改造成本也更低。
减少人工介入环节。 从取货、行驶、停靠到放下,由车辆按任务自动完成;人工主要出现在异常处理与遥控干预时。
让转序更可控。 停靠位置由二维码定位,路径由调度系统下发,不同班次、不同操作人员的执行结果更一致。
Q1:这台车和普通的电动平车有什么本质区别?普通电动平车是"人开车",路径与停靠依赖操作人员;这台车是"系统派活",导航、停靠、装卸由车辆与调度系统协同完成,人只在异常时介入。此外它多了两套机构:可调托架与升降平台,这两套机构是为"多规格 + 自动装卸"服务的。
Q2:为什么用激光 SLAM,还要加二维码?两者分工不同。SLAM 解决"我在哪、往哪走"——不需要在地面铺设磁条或导轨,路径调整灵活;二维码解决"停得准"——在工位等关键点位提供高重复性的定位基准。SLAM 给柔性,二维码给精度。
Q3:12 吨的底盘,举升 10 厘米够用吗?举升高度取决于工位接口的高度差。10 厘米适用于底盘与工位支撑面之间的小高差衔接。若现场高差更大,需在方案阶段重新核算举升行程与结构。
Q4:电量低了怎么办,会不会跑到一半停下?车辆配置自动充电模块,电量过低时可自动与充电桩对接充电,减少人工插电环节。具体补能策略(阈值设定、充电时长、是否配置多车交替)需按现场节拍核定。
Q5:车间里有人走动,安全怎么保证?四角布置激光雷达,对车身周围进行多向检测,遇行人或障碍物自动停车;车身底部四周设防撞触边,受到外物触碰立即停车。安全装置是降低风险的手段,现场仍需配合相应的作业管理制度。
Q6:能和现有的 MES 打通吗?可连接 WCS、MES 远程控制系统。具体对接方式取决于客户现有系统的接口能力,常见做法是通过调度系统(WCS/RCS)承接 MES 下发的任务指令,再由调度系统分派给车辆。
迈恩斯深耕电动平车、AGV / RGV 智能转运装备领域多年,产品覆盖轨道系列、智能自动化系列与无轨全向系列,可按现场工况提供非标定制,包括载重、台面尺寸、托架形式与调节行程、举升高度、导航方式、电池容量与补能方案、系统对接方式等。
如您有类似工况,提供以下资料可协助核算方案:工件图纸与重量分布、工序路线图(工位数与间距)、工位台面高度、车间平面图、现有 WMS/MES 系统类型、日均转运趟次。
本案例为工况需求还原,不含客户名称与运行数据。涉及真实客户信息、现场影像与运行指标,须取得客户书面授权后使用。


 豫公网安备 41072602000438号